アクティビティ・オン・ノード クリティカルパス ダイアグラム
概要
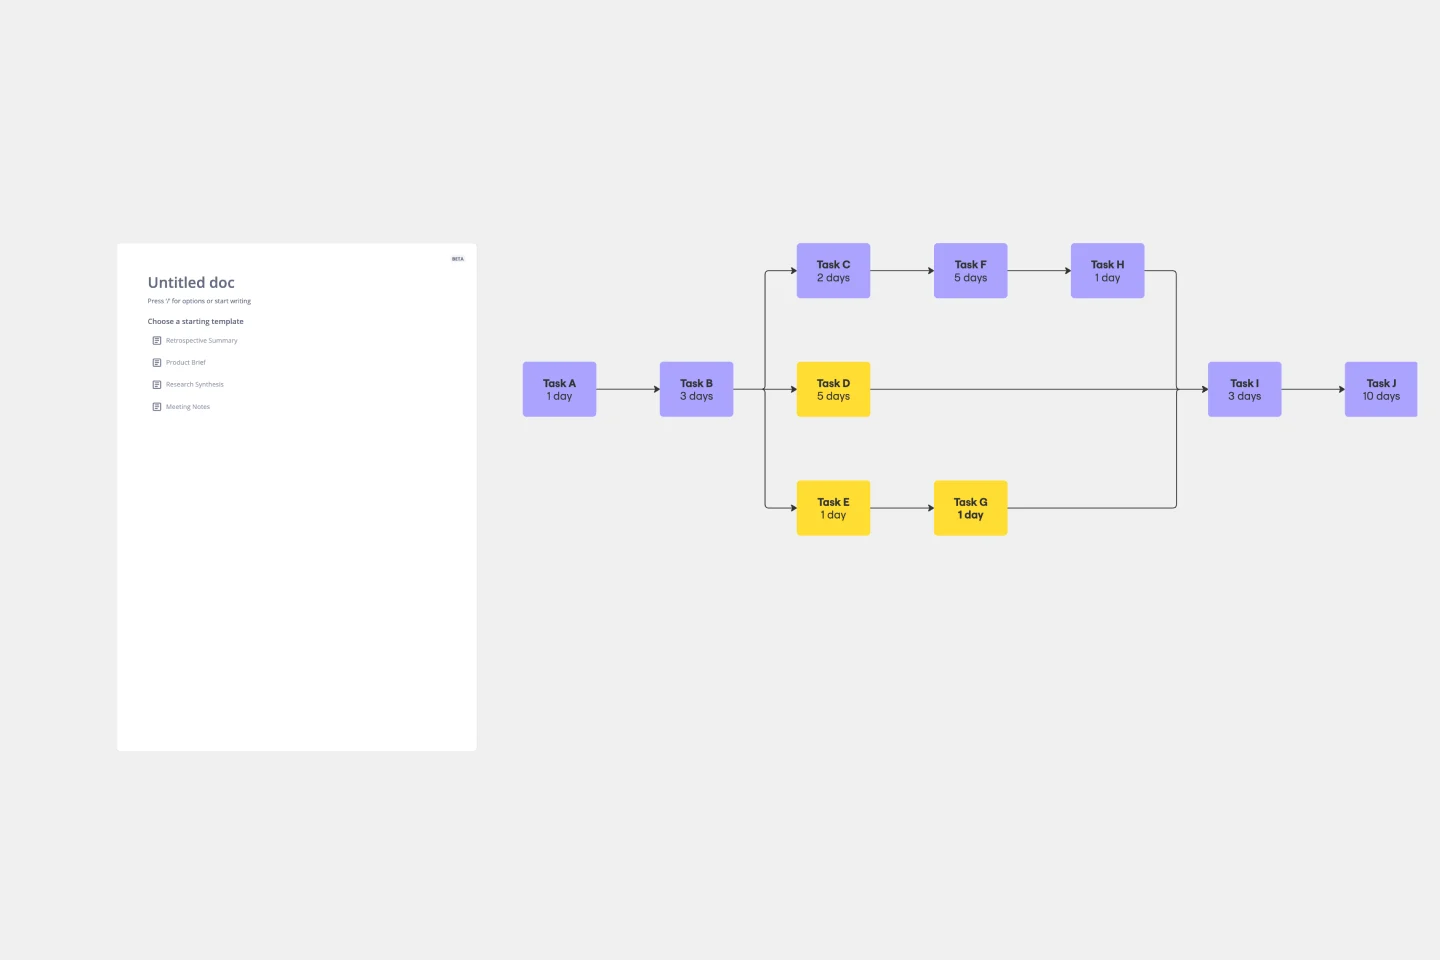
アクティビティ・オン・ノード(AON)方式に基づく PERT ネットワーク図で、プロジェクトのスケジュール分析およびクリティカルパスの特定を目的としています。このテンプレートは、タスクの依存関係を視覚的にマップし、プロジェクトの終了日を直接左右するアクティビティを算出するための枠組みを提供します。
用途
このテンプレートを使用して、すべてのプロジェクトタスクをノードとしてマッピングし、すべての依存関係を有向矢印で表します。前方走査と後方走査を実行することで、クリティカルパスを算出し、ゼロスラックのタスク—プロジェクトの期日を遅らせることなく遅延できない作業—を明らかにできます。この可視化により、プロジェクトマネージャーはリソースの優先順位付け、ボトルネックの予測、スケジュールリスクの関係者への共有が行いやすくなります。
主要コンポーネント
START ノードネットワークの左側に配置された緑色のカプセル型ノードで、プロジェクトの開始を示します。
タスクノード(A〜H)左から右へ分岐するネットワークに配置された8 つのプレースホルダーノード。各ノードには以下が含まれます:
タスク ID と名前
所要日数
最早開始(ES)および最早終了(EF)
最遅開始(LS)および最遅終了(LF)
スラック値
表示スタイル2種類のノード形式により、スケジュールの制約をすぐに把握できます:
依存関係の矢印タスクの順序を示す方向付きコネクタ—クリティカルパス上の区間は緑、非クリティカルのフローは濃色で表示されます。
ノード構成の凡例ノード内の各フィールドを説明する左上の凡例。
サマリーバナー画面下部のセクションに、クリティカルパスの連鎖、稼働日数での総所要期間、最早終了日、および準クリティカルタスク向けのウォッチリスト用プロンプトを表示します。
使用方法
ノードをカスタマイズ — 各タスクの名前を変更し、所要時間を入力します
依存関係をマップ — 実際のプロジェクトの関係を反映するよう矢印を描き直し、必要に応じてノードを追加または削除します
フォワードパス(左から右) — ES = すべての先行タスクの中で最も遅い EF; EF = ES + 所要時間
バックワードパス(右から左) — LF = すべての後続タスクの中で最も早い LS; LS = LF − 所要時間
クリティカルパスを特定 — 各タスクについて Slack = LS − ES を計算し、スラックが 0 のノードを緑のクリティカルスタイルに変更します
主要な計算式
よろしくお願いします
カワジャ・リズワン